


来源:SYSU空间智能实验室
文章链接:https://mp\.weixin\.qq\.com/s/XAUw\_di7qNXt07CBYP665g
? 研究方向:视觉位姿回归 · VLA模型强化学习后训练 · 基于流的VLA在线强化学习 · 大规模机器人训练数据生成
论文一|几何感知的绝对位姿回归
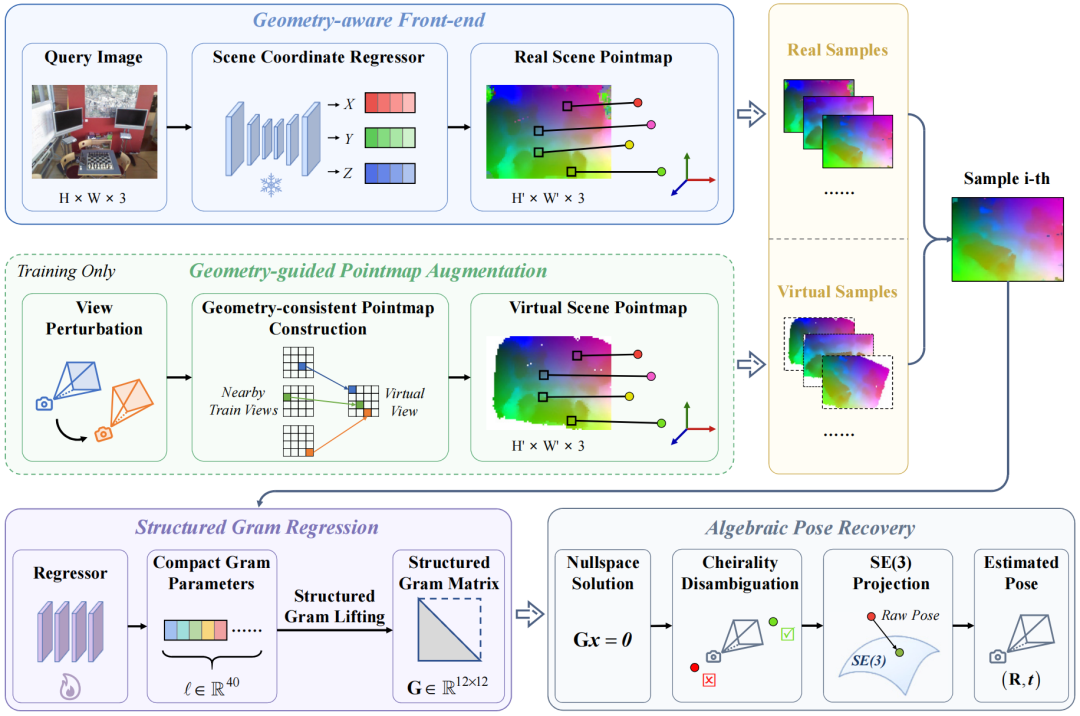
? 核心创新:引入几何位姿代理(Geometric Pose Proxy),将位姿回归分解为几何结构感知与位姿推理两个阶段,使网络更好地利用场景三维几何先验。
论文二|信任校准的模型进化强化学习
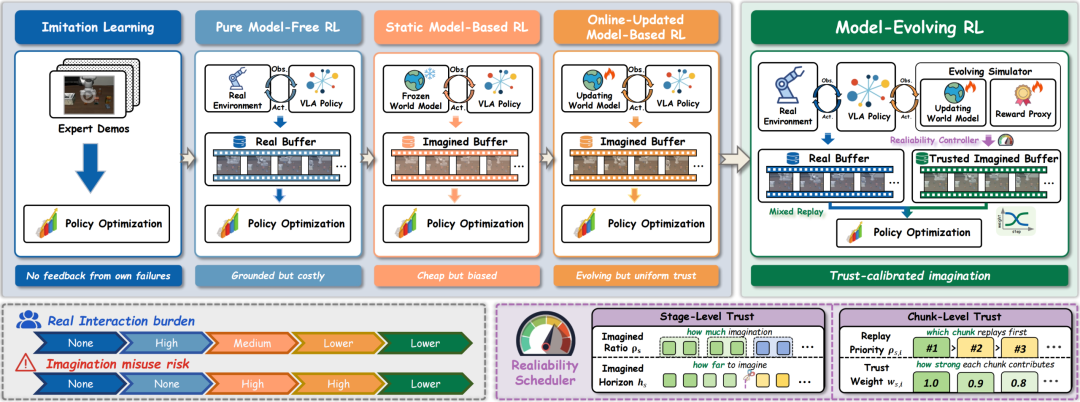
? 核心创新:提出MERL框架,引入信任校准(Trust-Calibrated)机制,动态评估并调整模型更新的可信度,在提升策略性能的同时保持训练稳定。
论文三|偏好感知语义NFT
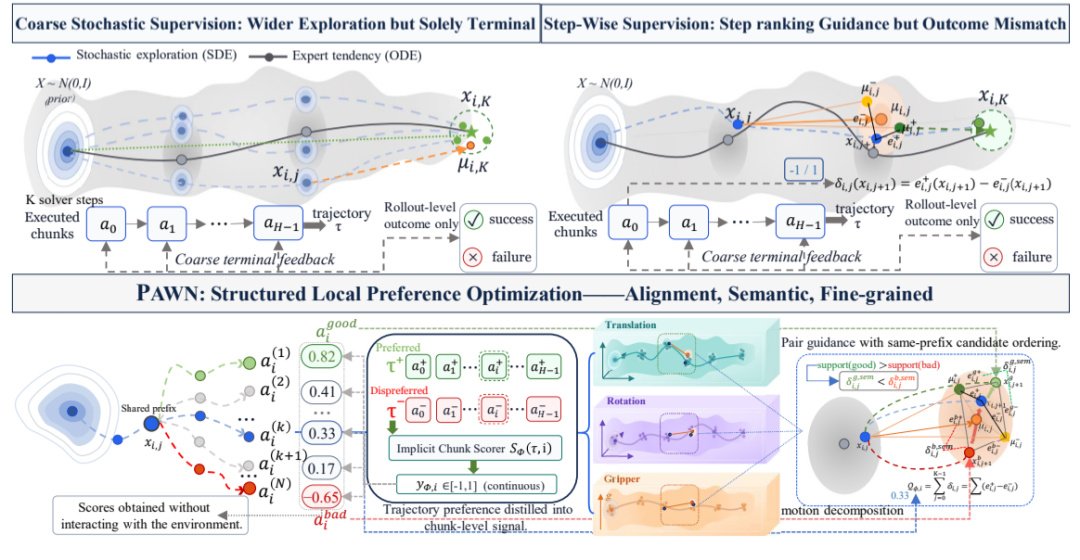
? 核心创新:提出PAWN方法,将偏好感知机制引入语义层面的噪声微调过程,使流匹配VLA模型在在线强化学习中同时优化任务成功率与人类偏好一致性。
论文四|组合仿真生成大规模机器人数据
BuildingSc alable Real-World Robot Data Generation via Compositional Simulation(ComSim)
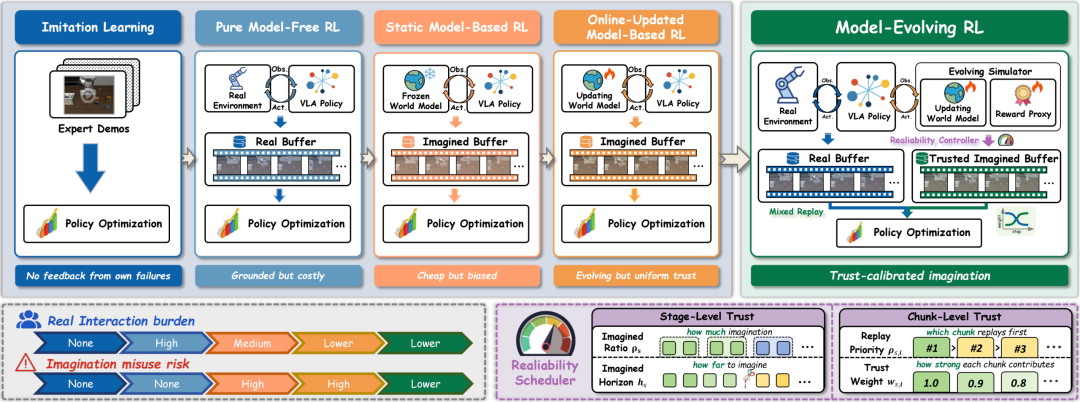
? 核心创新:提出ComSim框架,通过组合式仿真生成大规模、高真实感的机器人训练数据。将复杂任务分解为可组合的基础模块,利用神经仿真器与视频变换函数生成多样化训练场景。
Yiran Qin, Jiahua Ma, Li Kang, Wenzhan Li, Yihang Jiao, Xin Wen, Xiufeng Song, Heng Zhou, Jiwen Yu, Zhenfei Yin, Xihui Liu, Philip Torr, Yilun Du, Ruimao ZhangarXiv. Building Scalable Real‑World Robot Data Generation via Compositional Simulation[C]//10th Conference on Robot Learning (CoRL). 2026.
原文链接: https://www.leiphone.com/category/private/DBinQEyQFNyDO6EP.html
