


来源:能源转型与可持续治理重点实验室
文章链接:https://mp\.weixin\.qq\.com/s/oN10QfVxUCLn1QhyhPqG2g
近日,实验室在机器人学习与具身智能研究领域取得重要科研进展,相关研究论文获该领域国际顶级学术会议 CoRL 2026 录用。该成果聚焦复杂环境下无人机目标跟随与安全轨迹规划,通过融合目标未来运动预测与轨迹安全修正,为无人机在动态任务中兼顾跟随精度与避障安全提供了新的技术支撑。
无人机智能自主技术是能源领域数字化、智能化转型的重要支撑手段,在油气管线、输电线路与风电、光伏场站巡检、能源基础设施安全监测、灾害与风险应急响应等场景中应用日益广泛。本研究提出的安全跟随与轨迹规划方法,有望为复杂能源基础设施环境下的无人机自主作业提供更可靠的技术保障。
【CoRL 会议】
CoRL(Conference on Robot Learning,机器人学习会议)是机器人学习与具身智能领域的国际顶级会议之一,专注于机器人学习、具身智能等前沿方向。会议评审严格、录用竞争激烈,吸引了斯坦福大学、麻省理工学院、卡内基梅隆大学、谷歌 DeepMind 等全球顶尖高校和研究机构的学者参与,是该领域最新研究成果的重要发布平台。
录用论文: Future-Aware Flow Planning for Safe UAV Target Following
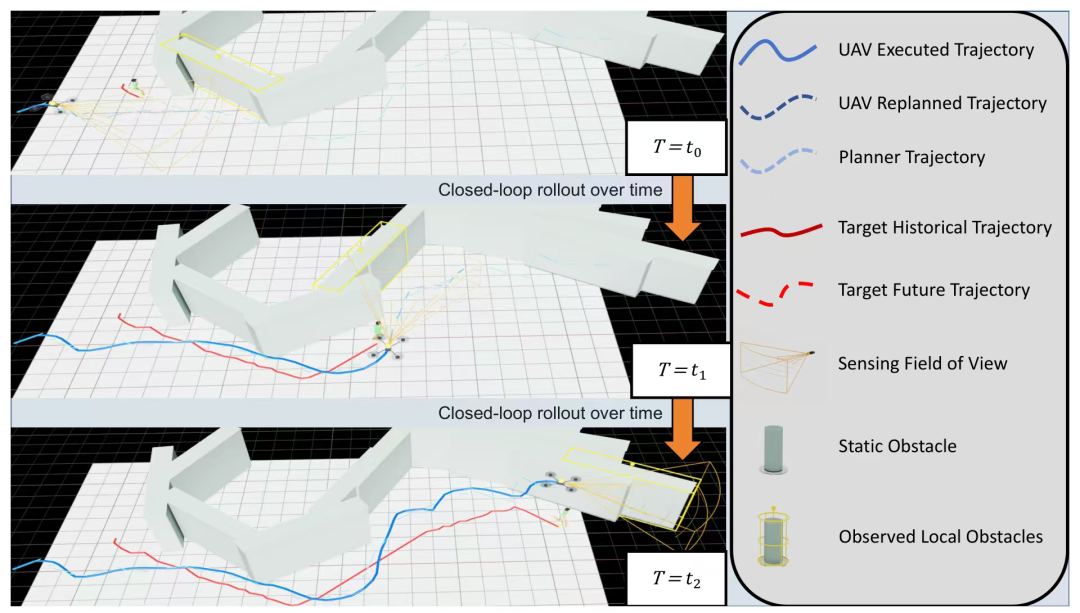
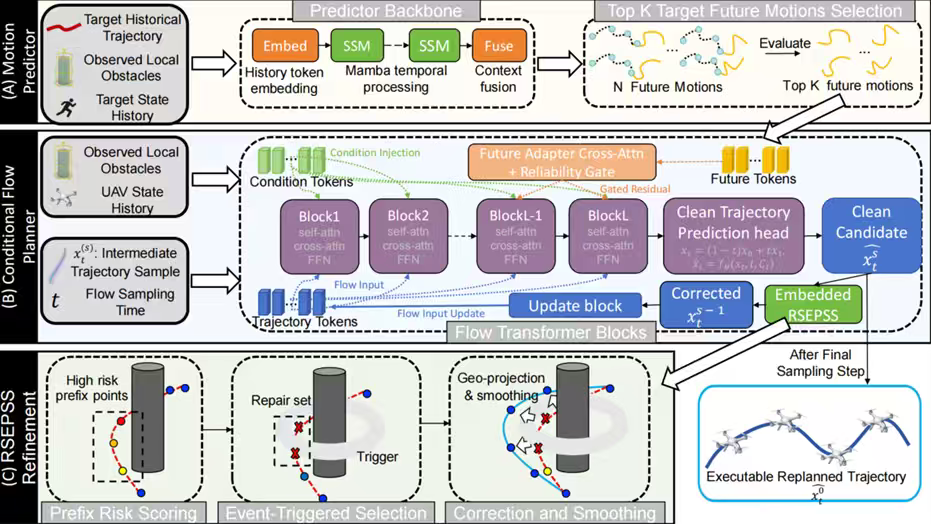
论文概述: 在复杂障碍环境中,无人机不仅需要及时跟随目标,还需要预判目标转向并规避潜在碰撞。仅依据目标当前位置进行规划,容易出现响应滞后;直接沿目标的预测路径飞行,又可能进入不适合无人机通行的区域。针对这一问题,本文提出未来感知流规划框架,将目标未来运动预测转化为与规划时域对齐的引导信息,帮助无人机提前调整跟随路线,同时根据预测信息的可靠程度控制其影响。在轨迹生成过程中,该方法进一步对即将执行的短段轨迹进行风险评估与安全修正,使避障约束持续参与规划。仿真实验表明,该方法在常规测试场景中实现了零观测碰撞率,并取得最高的安全跟踪时间比例;在环境与目标运动发生变化的测试中,其平均碰撞率和最终跟踪误差均优于所比较的方法。结合飞行控制器在环仿真验证,研究展示了目标未来信息与执行段安全修正协同提升无人机跟随能力的潜力。该技术未来可拓展应用于管网电网巡检、新能源场站运维、能源设施风险监测等实际场景,服务能源系统的安全高效运行。
原文链接: https://www.leiphone.com/category/private/NeiBIhuO1ERpZ3iH.html
